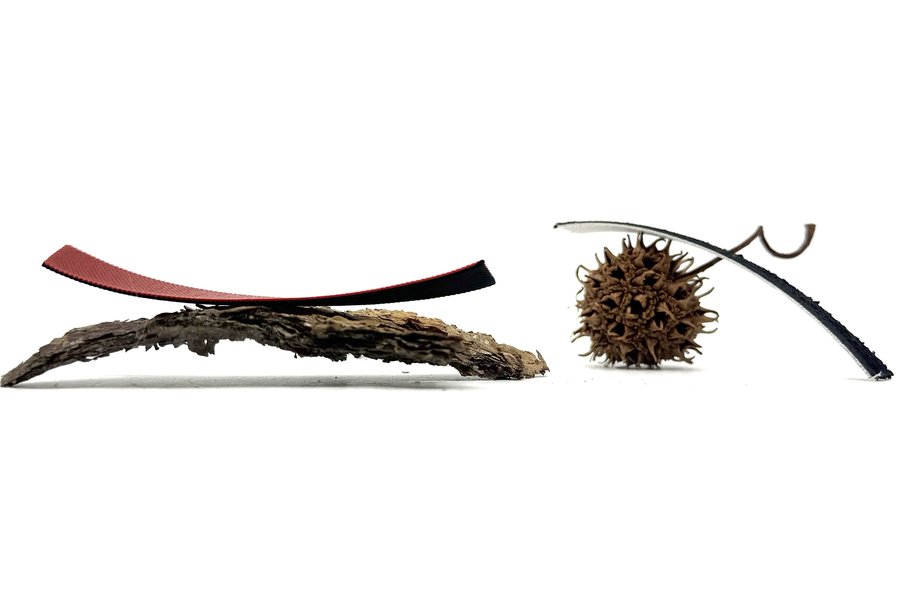
חוקרי MIT פיתחו מסגרת מתמטית שמפרקת את פעולתם של חומרים ביולוגיים לרמות מבניות, מתרגמת אותן למערכת הנדסית ומפיקה ממנה קוד להדפסת תלת־ממד. בניסוי ראשוני יוצרו ארבעה מפעילים המגיבים ללחות או לחום באמצעות כיפוף ופיתול
אצטרובל אינו זקוק למנוע, לחיישן או לבקר כדי להגיב לשינוי במזג האוויר. כשהאוויר יבש, הקשקשים שלו נפתחים ומאפשרים לזרעים להתפזר. בתנאים לחים הם נסגרים. התנועה נוצרת מתוך המבנה עצמו, החל מהאופן שבו סיבי התאית סופגים לחות ועד לסידורם בשכבות המרכיבות כל קשקש.
מנגנונים כאלה משמשים זה שנים מקור השראה לחומרים פעילים ולמבנים מודפסים שמשנים צורה. הקושי מתחיל בניסיון לעבור מהתבוננות בטבע לתכן הנדסי שניתן לחשב, לייצר ולאמת. חיקוי הצורה החיצונית של אצטרובל אינו מבטיח שהמבנה המלאכותי יתנהג כמוהו. גם זיהוי של חומר המתנפח במגע עם מים אינו מסביר כיצד ההתפשטות המקומית הופכת לתנועה של רכיב שלם.
קבוצת חוקרים מהמכון הטכנולוגי של מסצ'וסטס, MIT, מציעה להתמודד עם הפער הזה באמצעות מסגרת מתמטית המחברת בין המנגנון הביולוגי, המודל המכני ומפרט הייצור. המסגרת מתוארת במאמר מאת Lee Marom, Skylar Tibbits, Gioele Zardini ו־Markus Buehler. היא יושמה במערכת תכנון פרמטרית והפיקה קוד G-code ששימש להדפסת ארבעה סוגים של מפעילים דו־שכבתיים.
המטרה אינה להעתיק את האצטרובל כחפץ, אלא לתרגם את ההיגיון המכני שלו למערכת אחרת.
חמש רמות של תנועה
פעולת האצטרובל מתוארת במחקר כהיררכיה של חמש רמות. ברמת הסיב, ספיגת לחות גורמת להתפשטות שאינה אחידה בכל הכיוונים. ברמת הלמינה, קבוצה של סיבים בעלי כיוון משותף יוצרת שכבה בעלת תגובה מכנית מוגדרת. כמה שכבות בעלות כיווני סיבים שונים מרכיבות רקמה שבה נוצר הפרש מעוותים.
הפרש זה הופך ברמת האלמנט לעקמומיות. ברמת האיבר השלם, העקמומיות של כל קשקש והאופן שבו הוא מחובר לליבת האצטרובל קובעים את זווית הפתיחה.
כל שלב תלוי בקודמו. אם התרגום מהתפשטות הסיבים להתנהגות השכבה אינו נכון, גם חישוב הכיפוף של הרכיב השלם לא יהיה נכון. זו אחת הבעיות בתכן ביומימטי מסורתי: אפשר לזהות אנלוגיה מעניינת בין הטבע למערכת הנדסית, אך אין בהכרח דרך סדורה לבדוק שהקשרים בין כל רמות המבנה נשמרו.
החוקרים השתמשו לשם כך בתורת הקטגוריות, תחום מתמטי שעוסק פחות בתכונותיו של רכיב יחיד ויותר ביחסים ובמיפויים בין מערכות. במסגרת שפיתחו, כל רמה מתוארת כמערכת דינמית הכוללת מצב פנימי, גירוי חיצוני וחוק הקובע כיצד המצב משתנה. המיפויים בין הרמות צריכים לשמר את ההתנהגות הזו.
אין צורך להבין את כל הפורמליזם המתמטי כדי לראות את המשמעות ההנדסית. במקום לבנות מודל נפרד לכל מבנה חדש, החוקרים מנסים ליצור ספרייה של רכיבים ומעברים שכבר נבדקו. אם ידוע כיצד חומר מסוים מגיב לחום, וכיצד סידור מסוים של שכבות ממיר הפרש מעוותים לפיתול, ניתן לשלב את שני החלקים בלי לפתח מחדש את השרשרת כולה.
מהביולוגיה אל סיבי ההדפסה
המקבילה המלאכותית לאצטרובל נבנתה באמצעות הדפסת FFF רב־חומרית. בתהליך כזה, הכיוון שבו מונחים סיבי החומר משפיע על התגובה המכנית של החלק. שינוי בחומר, בזווית ההדפסה או בסידור השכבות יכול לגרום למבנה להתכופף או להתפתל כאשר הוא נחשף ללחות או לחום.
המערכת מתרגמת את המבנה הביולוגי למבנה מודפס ברמה אחר רמה. התגובה ההיגרוסקופית של סיבי התאית מוחלפת בתכונות ההתפשטות של חומר ההדפסה. כיוון הסיבים ברקמה הטבעית מוחלף בכיוון נתיבי ההנחה של המדפסת. מבנה הקשקש מוחלף בגיאומטריה של מפעיל דו־שכבתי.
המסגרת כוללת גם שכבת מפרט שאינה תלויה במדפסת מסוימת. בשכבה זו מוגדרים ההתנהגות הרצויה, החומרים, הגיאומטריה, כיווני ההדפסה ותחומי התהליך המותרים. רק לאחר שנבדק כי המפרט מתאים להתנהגות שנקבעה, הוא מתורגם להוראות מכונה.
החוקרים מימשו את התהליך ב־Grasshopper, סביבת התכנות החזותית של Rhinoceros 3D. רכיבי התוכנה מייצגים את שלבי המודל, והקשרים ביניהם מייצגים את המעברים בין הרמות. התוצאה היא שרשרת שמתחילה בתיאור המנגנון ומסתיימת ב־G-code למדפסת.
גישה זו אינה מבטלת את הצורך באפיון חומרים או בבדיקות פיזיות. הנתונים על ההתפשטות, האלסטיות והתגובה לגירוי עדיין צריכים להיות מדודים ואמינים. התרומה שלה נמצאת באופן שבו הנתונים והמודלים מחוברים, כך ששינוי בחלק אחד אינו מחייב בהכרח בנייה מחדש של המערכת כולה.
ארבעה מפעילים, שני גירויים
כדי לבדוק את המסגרת יצרו החוקרים ארבעה מפעילים. שניים מגיבים ללחות ושניים לחום. בכל זוג, מבנה אחד מתכופף והשני מתפתל.
במפעילים המגיבים ללחות נעשה שימוש בשילוב של PA6-GF, פוליאמיד 6 מחוזק בסיבי זכוכית, ושל PA612-CF, פוליאמיד 612 מחוזק בסיבי פחמן. במפעילים התרמיים נעשה שימוש ב־PLA וב־CF-PLA. כיוון ההדפסה של השכבות קבע אם הפרש ההתפשטות יוביל לכיפוף או לפיתול.
המקרה החשוב ביותר מבחינת החוקרים היה המפעיל המתפתל בתגובה לחום. הוא לא פותח כמודל עצמאי. המערכת שילבה את תיאור התגובה התרמית שנבדק במפעיל המתכופף עם מנגנון הפיתול שנבדק במפעיל המגיב ללחות. מן השילוב התקבל מפרט חדש, ולאחר מכן קוד ההדפסה.
כל ארבעת המבנים הודפסו באמצעות הקוד שהפיקה המערכת. המפעילים התרמיים הוכנסו למים הקרובים לנקודת הרתיחה, והמפעילים ההיגרוסקופיים נבדקו במים בטמפרטורת החדר לאחר ייבוש בתנור.
המבנים ביצעו את סוג התנועה שנקבע להם. זווית הכיפוף הממוצעת הייתה 35.3 מעלות במפעיל המגיב ללחות ו־55.7 מעלות במפעיל התרמי. זוויות הפיתול שנמדדו היו 41.3 ו־23.3 מעלות, בהתאמה. לדברי החוקרים, התוצאות היו קרובות לתחזיות המודל, ולא נדרש תכנון ידני מחודש לאחר הפקת קוד ההדפסה.
הדגמה ראשונית, לא מערכת תכן כללית
הניסוי עדיין מצומצם. הוא כולל ארבעה מפעילים פשוטים, שתי משפחות חומרים, שני סוגי גירוי ושתי צורות תנועה. מספר הדגימות בכל תצורה היה קטן, שלוש או ארבע. המבנים התרמיים הופעלו במים כמעט רותחים, תנאי בדיקה שאינם מייצגים בהכרח סביבת שימוש מעשית.
גם הביטוי "מאומתים מעצם הבנייה", שבו משתמשים החוקרים לתיאור המערכת, דורש הסתייגות. המסגרת יכולה להבטיח שהחיבורים המתמטיים בין רכיבים תואמים נשמרו. היא אינה יכולה להבטיח שנתוני החומר נכונים, שתהליך ההדפסה נקי משונות או שהרכיב יעמוד בדרישות עייפות, הזדקנות ובטיחות. אלה עדיין מחייבים ניסויים, סימולציות ובדיקות הנדסיות רגילות.
השלב הבא יהיה להרחיב את ספריית הרכיבים והחומרים ולבדוק אם השיטה נותרת שימושית במבנים מורכבים יותר. יישומים אפשריים כוללים אוחזים רכים המגיבים לסביבה ללא מערך אלקטרוני מורכב, התקנים לבישים, רכיבים ביו־רפואיים ומבנים המשנים גיאומטריה בתגובה לשינויי טמפרטורה או לחות.
החוקרים מציעים בעתיד לשלב בתהליך גם מודלים של בינה מלאכותית, אך המחקר הנוכחי אינו מערכת AI המתכננת חומרים באופן אוטונומי. בשלב זה מדובר במסגרת מתמטית ובכלי תכנון פרמטרי שמנסים להפוך את המעבר ממנגנון טבעי למוצר מודפס לפחות אינטואיטיבי ויותר ניתן לבדיקה.
החידוש במחקר אינו עצם היכולת להדפיס מבנה שמתכופף או מתפתל בתגובה לגירוי. הוא נמצא בניסיון לנסח את המנגנון באופן שאפשר לפרק, לבדוק ולהרכיב מחדש. אם הגישה תתרחב מעבר לארבעת המקרים הראשונים, התכנון הביומימטי עשוי לעבור מחיקוי של צורות לתכנון שיטתי של יחסים מכניים.
מקורות
- Lee Marom, Skylar Tibbits, Gioele Zardini and Markus J. Buehler, “A Category-Theoretic Framework from Biological Mechanics to Engineered Stimulus-Response Systems,” Journal of the Mechanics and Physics of Solids, 2026. גרסה פתוחה: arXiv:2604.26367v2.
- Adam Zewe, “Mathematical Framework Connects Biological Principles to Manufacturable, Adaptive Materials,” MIT News, August 17, 2026.


