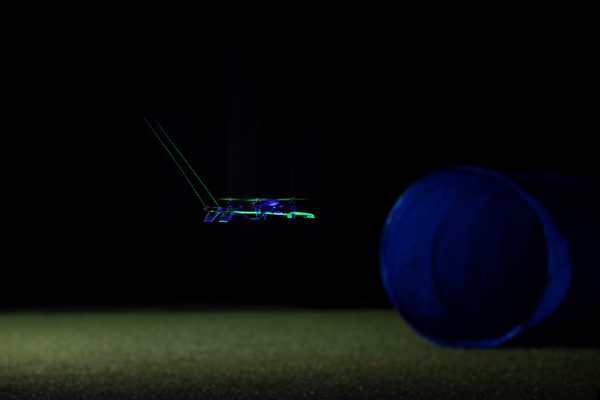
חוקרים מאוניברסיטת TU Delft פיתחו מערכת קלת משקל המאפשרת לרחפן זעיר לזהות קירות, לעקוב אחר משטחים ולמפות חללים באמצעות "שפמים" מלאכותיים. הניסויים מצביעים על האפשרות להוסיף מגע למערך החישה של רחפנים הפועלים בחושך, בקרבת משטחים שקופים או בסביבה חסומה ל-GPS. הדרך ממעבדת המחקר למערכת המתאימה לתנאי שטח עדיין ארוכה
רחפנים אוטונומיים מתוכננים בדרך כלל לזהות את סביבתם ממרחק ולהימנע ממגע. מצלמות, LiDAR, חיישני Time-of-Flight ואלגוריתמים למיקום ולמיפוי מאפשרים להם לזהות קירות ומכשולים, לחשב מסלול ולשמור מרווח ביטחון.
ההיגיון הזה עובד היטב כל עוד החיישנים מצליחים לראות. בחושך, בעשן, באבק או בקרבת משטחים שקופים ומחזירי אור, איכות המידע עלולה להיפגע. גם GPS אינו זמין בדרך כלל בתוך מבנים, מנהרות וחללים תת-קרקעיים. ברחפנים זעירים נוספת מגבלה בסיסית יותר: אין די מקום, הספק חשמלי או כושר נשיאה למערך גדול של חיישנים ומחשבים.
צוות חוקרים מאוניברסיטת TU Delft בהולנד בחר להוסיף לרחפן ערוץ תפיסה מסוג אחר. שני "שפמים" מלאכותיים המותקנים בחזיתו נוגעים במשטחים, מודדים את הכיפוף שנוצר ומספקים לבקר הטיסה מידע על המרחק מהמשטח ועל הכיוון היחסי שלו. הרחפן אינו מתנגש בקיר ואז מגיב, אלא שומר מגע קל ומבוקר ונע לאורכו.
החידוש נמצא בחיבור בין המבנה המכני, חיישני הלחץ, עיבוד האותות ובקרת הטיסה. צוות המחקר כלל שלושה חוקרים מ-TU Delft: Chaoxiang Ye, Guido de Croon and Salua Hamaza. הם הצליחו לשלב את כל המרכיבים האלה ברחפן שמשקלו הכולל 44.1 גרם.
שפם מכני עם שלושה חיישני לחץ
פלטפורמת הניסוי מבוססת על Crazyflie 2.1 Brushless. שני השפמים מותקנים בחזית הרחפן, במרחק של חמישה סנטימטרים זה מזה. כל אחד מהם בנוי מחוט Nitinol באורך 200 מ"מ ובקוטר 0.4 מ"מ. החוט דק וגמיש מספיק כדי להתכופף במגע קל ולחזור לצורתו.
בבסיסו נמצא מארז מודפס בתלת-ממד ובו שלושה חיישני לחץ זעירים מדגם Bosch BMP390. כאשר החוט פוגש משטח ומתכופף, התנועה מפעילה עומסים שונים על החיישנים. ההבדלים בין שלוש הקריאות מאפשרים למערכת לא רק לזהות שהתרחש מגע, אלא גם להעריך את עומקו ובהמשך לחשב את מיקום הקיר ביחס לרחפן.
זהו ההבדל בין שפם כזה לבין פגוש מכני פשוט. פגוש מודיע לבקר הטיסה שהרחפן פגע במשהו. כאן מתקבלת מדידה רציפה שאפשר להשתמש בה כדי לשמור מרחק, להתיישר מול הקיר ולהחליק לאורכו.
מערך החישה עצמו מתואר במחקר כמכלול במשקל 3.2 גרם. כאשר כוללים את שתי התושבות, החיווט והמחברים, התוספת הכוללת לרחפן מגיעה לכשישה גרם. בפלטפורמה כה קטנה, גם המספרים האלה משמעותיים.
הבעיה מתחילה עוד לפני המגע
חיישני הלחץ פועלים בסביבה רועשת. המדחפים מזרימים עליהם אוויר, הטמפרטורה משתנה במהלך הטיסה, גוף הרחפן רועד והחומר המכני אינו חוזר תמיד מיד לנקודת המוצא לאחר שהשפם ניתק מהקיר. כל אחת מהתופעות האלה יכולה לייצר אות שנראה כמו מגע.
סינון רגיל אינו בהכרח מספיק. אם מסננים בעוצמה את התנודות והסחיפה, עלולים למחוק גם את האות האיטי והחלש שנוצר כאשר קצה השפם נוגע במשטח. החוקרים פיתחו לשם כך אלגוריתם בשם Tactile Drift Online Recurrent Compensation, או TDORC.
האלגוריתם מעריך בזמן הטיסה את סחיפת החיישנים, מפחית אותה מהאות הגולמי ומסנן תנודות שנוצרות מרעידות ומשחרור פתאומי של השפם. מודל הסחיפה מתעדכן רק כאשר לא מזוהה מגע. כך אות אמיתי שמגיע מהקיר אינו נכנס בטעות לתהליך הכיול.
בתנאי הבדיקה ובסף הזיהוי שנבחר, TDORC הוריד את שיעור זיהויי המגע השגויים ל-0%. סינון band-pass לבדו הניב 38.24%, ושיטת פיצוי פשוטה יותר הגיעה ל-12.23%. התוצאה מרשימה, אך תחומה לניסוי מוגדר. עשן, רוח חיצונית, אבק כבד ושינויי טמפרטורה קיצוניים לא נכללו בו.
לאחר תיקון הסחיפה, אותות שלושת החיישנים מוזנים למודל מסוג Multilayer Perceptron. המודל מתרגם אותם לאומדן של עומק המגע. Kalman filter משלב את האומדן עם מודל התנועה של הרחפן, ממתן רעש והיסטרזיס ומחשב גם את זווית הקיר.
החישוב מניח שהעצם סטטי, שבכל שפם קיימת לכל היותר נקודת מגע אחת ושהמשטח מישורי בקירוב באזור שבו נוצר המגע. אלו הנחות סבירות לניסוי ראשון מול קירות, אך פחות נוחות כאשר מדובר בכבלים, בדים, רשתות, פסולת או עצמים הנעים ברוח.
מול לוח לבן התקבלה שגיאת שחזור ממוצעת של 4.12 מ"מ. מול לוח אקרילי שקוף היא עמדה על 5.71 מ"מ. חיישן ToF ששימש להשוואה עבד היטב מול המשטח האטום, אך נעשה רועש יותר מול האקריליק ואף נכשל כאשר לא הופנה בניצב למשטח.
השוואה זו אינה מציבה את השפמים כתחליף כולל לחיישן אופטי. מצלמות וחיישני טווח קולטים מידע ממרחק ומכסים אזור רחב ללא מגע. השפם מציע מידע נוסף בדיוק במקרים שבהם ההחזרה האופטית נעשית בעייתית.
גם מגע קל עלול להפיל רחפן קטן
הכוח שמפעיל השפם נמדד במילי-ניוטון, אבל הוא פועל בקצה חוט ארוך. ברחפן קל כל כך נוצרת זרוע מומנט שיכולה לסובב את הגוף, לשבש את נתיב הטיסה ובמקרה קיצוני לגרום להתרסקות.
לכן נבדקו שש זוויות התקנה, ממינוס 15 מעלות ועד 60 מעלות, בשלוש מהירויות תנועה לאורך הקיר: 0.1, 0.2 ו-0.5 מטר לשנייה. כל שילוב חזר ארבע פעמים, ובסך הכול נערכו 72 ניסויים.
הזוויות 30, 45 ו-60 מעלות עברו את כל הניסויים ללא התרסקות. זווית של 45 מעלות הניבה את סטיית ה-yaw הממוצעת הנמוכה ביותר. ב-60 מעלות התקצר טווח החישה הקדמי והרחפן נדרש להתקרב יותר אל הקיר. החוקרים בחרו לכן ב-45 מעלות כנקודת האיזון בין יציבות לבין טווח מגע שימושי.
זהו פרט מכני לכאורה, אך הוא מספר חלק מרכזי בסיפור. חיישן המגע אינו רכיב שאפשר לחבר לגוף הרחפן ולפצות עליו אחר כך בתוכנה. זווית ההתקנה, מרכז הכובד, החיכוך עם המשטח, זרוע המומנט ותגובת בקר הטיסה תוכננו ונבדקו כמערכת אחת.
שלושה קירות שקופים
לאחר שהמערכת למדה להעריך את עומק המגע, נבדקה יכולתה להשתמש במידע לצורך ניווט. בשלושה לוחות אקריליים שקופים שהוצבו בדרכו, הרחפן טס קדימה במהירות מרבית של 20 ס"מ לשנייה. ברגע שהשפמים זיהו משטח הוא עבר למצב של מעקב אחר קיר, התיישר מולו ושמר את עומק המגע בטווח שנקבע.
תחילה הוצבו הלוחות במקביל. אחר כך הוצבו בזוויות שונות. בכל תצורה נערכו חמש טיסות, ובכולן הצליח הרחפן לעבור בין הקירות ולהגיע אל היעד.
המגע הרציף סיפק גם את הנתונים הדרושים למיפוי. באמצעות Gaussian Process Implicit Surfaces בנתה המערכת ייצוג של גבולות החלל, ובחרה אזורים נוספים לבדיקה לפי מידת אי-הוודאות שנותרה בהם. אזורים בעלי עקמומיות גבוהה סומנו כפינות אפשריות, משום שהמשך תנועה רגיל לאורך הקיר עלול להביא שם להתנגשות.
המערכת נבדקה גם מול משטחים בעלי עקמומיות מתונה ומול משטח נע. הרחפן הצליח להמשיך לעקוב אחריהם, אבל התנודות גדלו ואיכות השחזור ירדה ככל שהתרחיש התרחק מההנחות שעליהן מבוסס המודל.
החוקרים מציגים את עבודתם, למיטב ידיעתם, כמימוש הראשון של active aerial tactile exploration. הניסוח צר ומכוון: לא הרחפן הראשון שבא במגע עם הסביבה, אלא מערכת שבה מגע משמש לאורך כל השרשרת, מתפיסה ומדידת מרחק ועד ניווט וחקירה פעילה.
מרחפנים ששורדים התנגשות לרחפנים שממששים
מגע בין רחפן לסביבה אינו רעיון חדש. ב-EPFL בשווייץ פותח כבר ב-2013 ה-AirBurr, רובוט מעופף מוגן שנועד לשרוד התנגשויות, לזהות אותן ולהשתמש בהן לצורך התאוששות וניווט. ההתנגשות במקרה הזה היא אירוע שממנו המערכת לומדת כיצד להמשיך.
חברת Flyability השווייצרית בחרה בפתרון מסחרי אחר. רחפני Elios, המיועדים לבדיקת חללים סגורים, מוקפים בכלוב ועמידים למגע ולהתהפכות. Elios 3 משתמש במצלמות, LiDAR ומנוע SLAM לצורך מיקום ומיפוי. הכלוב מאפשר לו לשרוד פגיעה בקיר, אך המגע עצמו אינו ערוץ הניווט העיקרי.
באוניברסיטת Carnegie Mellon פותחו פלטפורמות אוויריות בעלות זרועות וחיישנים, המסוגלות להצמיד אמצעי מדידה לגשרים ולמבנים. שם נדרש הרחפן להגיע לנקודה מסוימת, ליצור מגע מבוקר ולבצע בדיקה. זו משימה של aerial manipulation ו-contact inspection, לא חיפוש נתיב באמצעות פני השטח.
המערכת של TU Delft נמצאת בין העולמות האלה. היא אינה מסתפקת בעמידות להתנגשות ואינה נושאת זרוע בדיקה גדולה. שני חוטים גמישים הופכים את הקיר עצמו למקור מידע עבור רחפן קטן מאוד.
מערכת שלמה בזיכרון מזערי
עיבוד אותות הלחץ, תיקון הסחיפה, הערכת עומק המגע, החלטות הניווט ובקרת הטיסה מתבצעים על STM32F405 בעל 192KB של RAM. האלגוריתמים שפיתחו החוקרים משתמשים בכ-34KB ופועלים בקצב של 50 הרץ.
בחללים סגורים יש לכך חשיבות מעשית. קישור וידאו רציף או תקשורת בפס רחב אינם מובטחים בתוך מבנה, מנהרה או מתקן תעשייתי. רחפן המסוגל לעבד מקומית את המגע ולהגיב אליו אינו צריך להמתין להוראות ממחשב חיצוני בכל פעם שהוא פוגש קיר.
המערכת עדיין אינה עצמאית לחלוטין מכל מקור חישה אחר. בניסויי הניווט שימשו גם IMU וחיישן optic flow לצורך אומדן תנועה. מערכת OptiTrack חיצונית סיפקה נתוני אמת במהלך פיתוח המודל והערכתו. כל יחידת חישה דורשת כיום כיול הכולל כחמש עד שש תנועות מבוקרות מול מדידת ייחוס חיצונית, תהליך שנמשך כ-15 עד 20 דקות.
הבדלים קטנים בין חיישני הלחץ ובין הרכיבים המכניים מקשים להעביר מודל מכויל ישירות מרחפן אחד לאחר. אם בעתיד יידרשו עשרות או מאות יחידות, הכיול הפרטני יהיה אחת הבעיות שצריך לפתור.
מה יכול רחפן כזה לעשות במערכת צבאית
העניין הביטחוני ברור גם בלי לייחס לאב-הטיפוס יכולות שעוד לא נבדקו. מנהרות, מבנים שנפגעו, כלי רכב, ספינות ומתקנים תעשייתיים הם סביבות שבהן רחפן קטן עשוי להיתקל בחושך, באבק, בעשן, בזכוכית ובקליטת GPS חלשה או חסרה.
חישה מישושית יכולה להצטרף למצלמה תרמית, מכ"ם זעיר, חיישן גז או מערכת אקוסטית. מצלמה או מכ"ם יספקו התרעה ומידע ממרחק; השפמים יוכלו לאשר את מיקום המשטח ולאפשר תנועה מבוקרת לאורכו. ברחפנים זעירים במיוחד, הדרישה הנמוכה יחסית לזיכרון ולכוח מחשוב עשויה להיות יתרון.
המחקר הנוכחי אינו כולל אף אחד מהתרחישים המבצעיים האלה. לא נערכו טיסות בעשן ממשי, באבק כבד, בגשם, ברוח חזקה או באתר הרס. לא נבדקה עמידות לשיבוש מכוון, למים, לזיהום או לפגיעה מכנית, ולא פורסמו נתוני שחיקה לאורך אלפי מחזורי מגע.
שני שפמים קדמיים מעניקים גם כיסוי מוגבל. הם עלולים להחמיץ עצם דק או מכשול המגיע מהצד, מלמעלה או מלמטה. כבלים, רשתות ובדים עלולים להיתפס בשפם או לכופף אותו באופן שאינו תואם את מודל המדידה. מערך היקפי עשוי להרחיב את הכיסוי, במחיר של משקל, מורכבות וכיול נוסף.
בתצורת הניסוי דווח על זמן טיסה של כשבע דקות, לעומת יותר מעשר דקות לפלטפורמה הבסיסית עם הסוללה. אי אפשר לייחס את כל הפער לעיבוד האלקטרוני: תצורת הניסוי כוללת תוספת משקל, תושבות וחיישנים נוספים. ובכל זאת, ברחפן זעיר כל גרם וכל מיליוואט נספרים.
ההישג של TU Delft מצומצם יותר מהבטחה לרחפן שיכול כבר לסרוק מנהרה לבדו, אבל גם מעניין יותר מגימיק של "רחפן עם שפמים". החוקרים הראו שאפשר להפוך מגע עדין למדידת מרחק, לשלב את המדידה בבקרת הטיסה ולהשתמש בה לניווט ולמיפוי על גבי פלטפורמה שמשקלה עשרות גרמים.
במקומות שבהם הראייה האלקטרונית נחלשת, הרחפן אינו חייב לטוס עיוור. לפעמים הוא יכול פשוט להרגיש את דרכו.
בתמונת שער: בתמונה: הרחפן הזעיר שפיתחו חוקרי TU Delft מצויד בשני "שפמים" מלאכותיים, המאפשרים לו לזהות משטחים ולנווט באמצעות מגע בתנאי חשכה או ראות מוגבלת.
קרדיט: TU Delft
מקורות:
- Ye, Chaoxiang; de Croon, Guido; Hamaza, Salua. “Whisker-based Tactile Flight for Tiny Drones.” arXiv:2510.03119v2, 7 September 2026.
- Delft University of Technology. “Bio-inspired whiskers enable tiny drones to navigate in darkness using touch.” TU Delft, 2026.
- Briod, Adrien; Kornatowski, Przemyslaw; Zufferey, Jean-Christophe; Floreano, Dario. “Contact-based Navigation for an Autonomous Flying Robot.” 2013 IEEE/RSJ International Conference on Intelligent Robots and Systems. DOI: 10.1109/IROS.2013.6696926.
- Flyability. “Elios 3: Digitizing the Inaccessible.” Product and technical overview, Flyability.
- Carnegie Mellon University, Pennsylvania Infrastructure Technology Alliance. “Autonomous Aerial Contact Sensing of Arbitrary Surfaces for Improved Inspection of Transportation Infrastructure.” Project overview, 2021.
- Guo, Xiaofeng. “Bringing a Hand to the Sky: A Unified Framework for Versatile Aerial Manipulation.” Doctoral dissertation, Robotics Institute, Carnegie Mellon University, March 2026.


