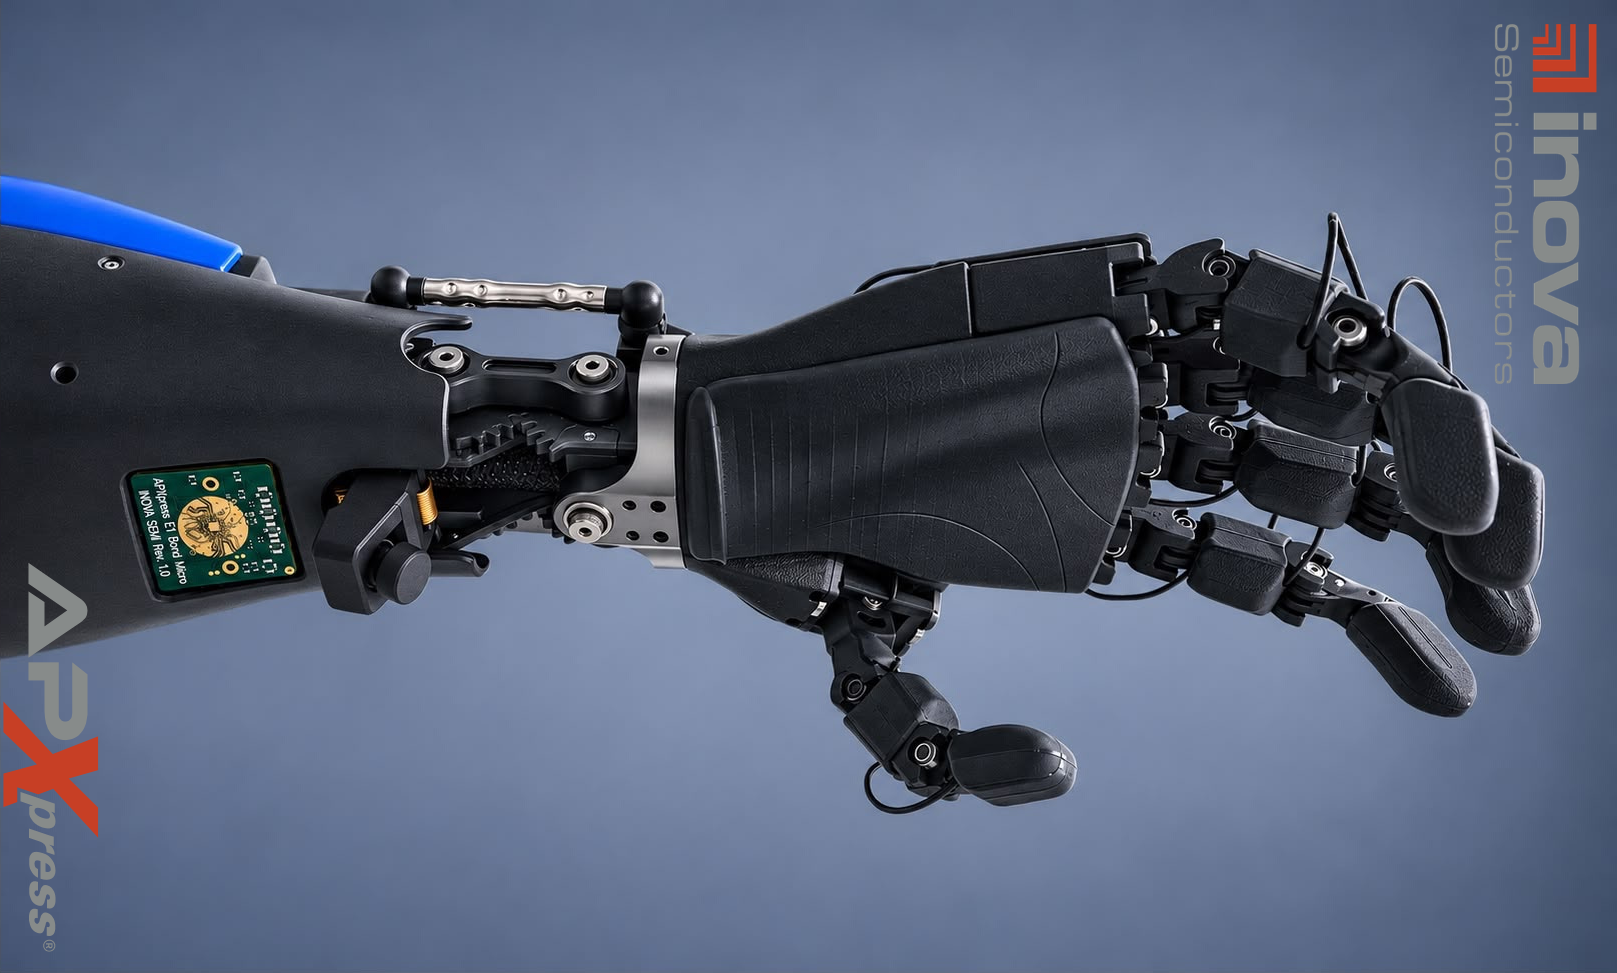
הפלטפורמה, שפותחה בשיתוף מכון הרובוטיקה והמכטרוניקה של DLR, משלבת מנועים וחיישנים ברשת אחת. לפי ההודעה, השהיית התקשורת קטנה מ־10 מיקרו־שניות.
Inova Semiconductors הודיעה ב־9 בנובמבר על פלטפורמת פיתוח ליד רובוטית, המבוססת על טכנולוגיית התקשורת APXpress שלה ועל רכיבי FPGA ממשפחות CertusPro-NX ו־CrossLink-NX של Lattice. המכון לרובוטיקה ולמכטרוניקה במרכז הגרמני לחקר התעופה והחלל, DLR, שותף מדעי לפרויקט.
בארכיטקטורה שהודגמה, 18 מנועים, חיישני מפרקים ומערך של עשרה חיישני מגע חולקים רשת תקשורת דטרמיניסטית. לפי ההודעה, לולאת בקרת התנועה פועלת בתדר 10 קילו־הרץ — מחזור של 100 מיקרו־שניות — ומאפשרת לדגום חיישנים ולהחיל עדכון בתוך אותו מחזור, בסנכרון בין הצירים.
חלקה של התקשורת בהשהיה שבין דגימת החיישנים לקביעת ערכי היעד החדשים קטן, לפי ההודעה, מ־10 מיקרו־שניות. בקרת המנוע המקומית, המבוססת על Field-Oriented Control וממומשת ב־FPGA, פועלת בתדר גבוה יותר.
נתוני המגע מועברים בתזמון נפרד על אותה רשת. לדברי Inova, ההפרדה מאפשרת להעבירם בלי לפגוע בהודעות הבקרה הרגישות לתזמון. חיבור הבקרים בשרשרת, Daisy Chain, מצמצם את הצורך בצמות חיווט נפרדות באזור המפרקים.
המערכת משתמשת בדגימות APXpress מוקדמות וברכיבי FPGA, ומיועדת להדגמה בתערוכת electronica במינכן. זו פלטפורמת פיתוח; לא הוכרזו ייצור סדרתי או פריסה מסחרית. הביצועים נמסרו בהודעת החברה.